Domain orct.de kaufen?
Wir ziehen mit dem Projekt
orct.de um.
Sind Sie am Kauf der Domain
orct.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain orct.de kaufen?
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **

Ähnliche Suchbegriffe für Lageerkennung
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
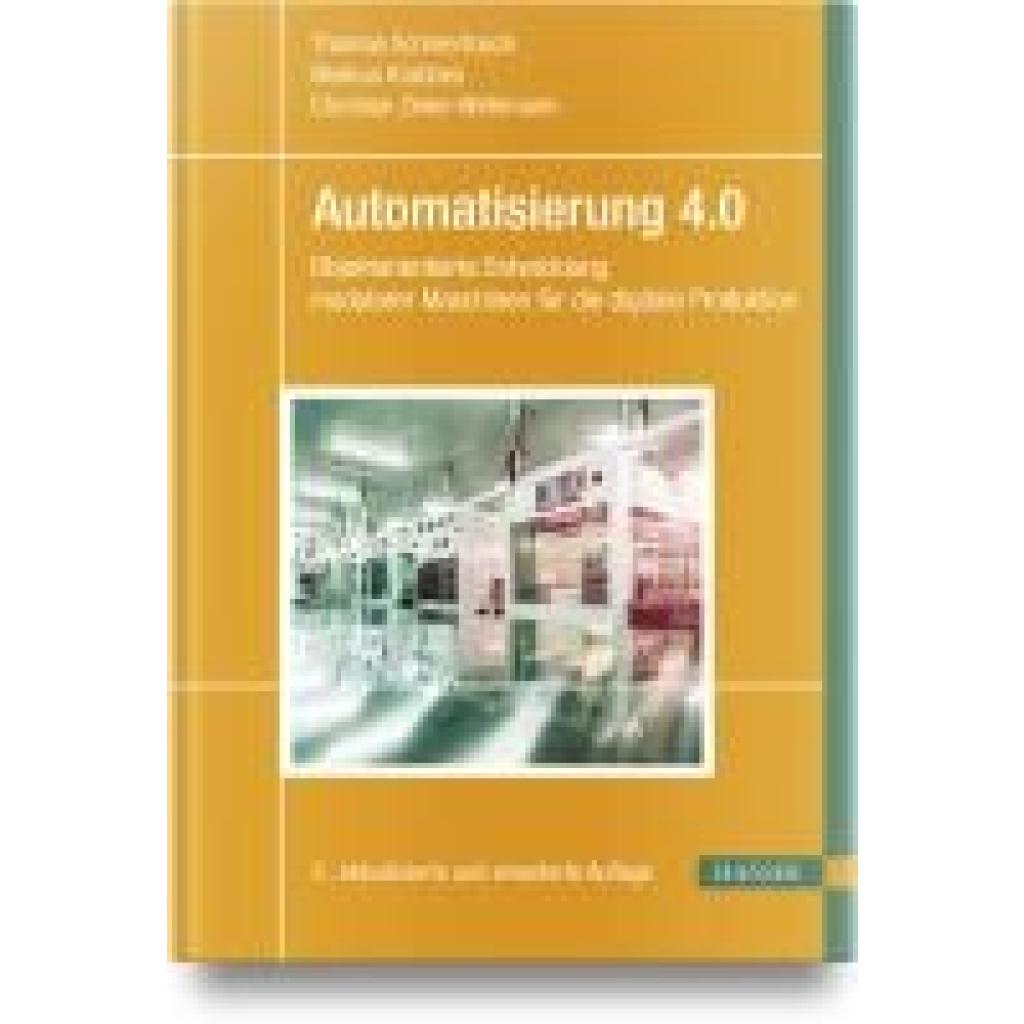
Schmertosch, Thomas: Automatisierung 4.0Automatisierung 4.0 , Objektorientierte Entwicklung modularer Maschinen für die digitale Produktion , Autopflege & Aufbereitung > Auto-Anbau- & -Zubehörteile , Auflage: 2., aktualisierte und erweiterte Auflage, Erscheinungsjahr: 20240412, Autoren: Schmertosch, Thomas~Krabbes, Markus~Zinke-Wehlmann, Christian, Auflage: 24002, Auflage/Ausgabe: 2., aktualisierte und erweiterte Auflage, Seitenzahl/Blattzahl: 316, Abbildungen: Komplett in Farbe, Keyword: Automatisierung von Verarbeitungsmaschinen; Automatisierungstechnik; Industrie 4.0; Modularisierung Funktionseinheiten; digitale Projektierung Maschinen; digitale Zwillinge; modulare Automatisierung; modulare Fertigungsanlage; modulare Maschine, Fachschema: Elektronik - Elektroniker~Maschinenbau~Objektorientiert (EDV), Fachkategorie: Maschinenbau~Objektorientierte Programmierung (OOP), Warengruppe: HC/Maschinenbau/Fertigungstechnik, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 242, Breite: 173, Höhe: 22, Gewicht: 730, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,44,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
CALVENDO Puzzle Robotik und Automatisierung | 1000 Teile Lege-Größe 64x48cm Foto-Puzzle für glückliche StundenTauche Ein In Die Faszinierende Geschichte Des Technologischen Fortschritts. Diese Ki Generierte Illustration Zeigt Den Wandel Von Der Industriellen Revolution Bis Zum Zeitalter Der Künstlichen Intelligenz. Auf Der Linke Hälfte Des Bildes Ist Die...33,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter


-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie kann die Technologie der Lageerkennung in verschiedenen Bereichen wie autonomes Fahren, Robotik und Luftfahrt eingesetzt werden?
Die Technologie der Lageerkennung kann in autonomem Fahren eingesetzt werden, um Fahrzeuge dabei zu unterstützen, ihre Position auf der Straße zu bestimmen und Hindernisse zu erkennen. In der Robotik kann sie verwendet werden, um Robotern dabei zu helfen, ihre Umgebung zu verstehen und präzise Bewegungen auszuführen. In der Luftfahrt kann die Lageerkennung dazu beitragen, Flugzeuge sicher zu navigieren und Landungen zu optimieren. **

Wie beeinflusst die Lageerkennung die Navigation von autonomen Fahrzeugen, die Landwirtschaft und die Robotik?
Die Lageerkennung ist entscheidend für die Navigation von autonomen Fahrzeugen, da sie es ihnen ermöglicht, ihre Position in Echtzeit zu bestimmen und Hindernisse zu vermeiden. In der Landwirtschaft ermöglicht die Lageerkennung die präzise Ausbringung von Düngemitteln und Pestiziden, um die Effizienz zu steigern und die Umweltbelastung zu reduzieren. In der Robotik ermöglicht die Lageerkennung die präzise Steuerung von Roboterarmen und anderen Bewegungen, um komplexe Aufgaben auszuführen und die Sicherheit zu gewährleisten. Insgesamt ist die Lageerkennung ein Schlüsselelement für die präzise und sichere Navigation und Steuerung in verschiedenen Anwendungen. **
Wie kann die Lageerkennung in der Robotik mithilfe von Sensorik und Algorithmen verbessert werden?
Die Lageerkennung in der Robotik kann durch die Verwendung von präzisen Sensoren wie Lidar, Kameras und Inertialsensoren verbessert werden. Durch die Integration von Algorithmen wie SLAM (Simultaneous Localization and Mapping) können Roboter ihre Position und Umgebung in Echtzeit besser erfassen. Zudem kann die Kombination verschiedener Sensoren und Algorithmen dazu beitragen, die Genauigkeit und Zuverlässigkeit der Lageerkennung weiter zu steigern. **
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
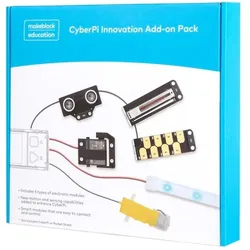
Makeblock CyberPi Innovation Add-on Pack (Motor), Robotik ModulDas CyberPi Innovation Add-on Pack, das speziell für AIoT- und Python-Bildungs- und Roboterwettbewerbe entwickelt wurde, enthält CyberPi sowie verschiedene Sensoren und Hardwarekomponenten. Das Paket umfasst mBuild-Module und elektronische Komponenten, die den zusätzlichen Bedarf von Schülern oder Lehrern an Sensoren decken, während sie Informatik und Technologie lernen. Motorpaket: Es kann verwendet werden, um einfache Karren und fahrbare Strukturen wie automatische Gardinenmaschinen zu erstellen, um grundlegende Mobilität in Projekte zu bringen. Servo Pack: Es wird verwendet, um Projekte präzise zu steuern. LED-Streifenpaket: Fügen Sie Projekten schillernde Lichteffekte hinzu, wie einen funkelnden Weihnachtsbaum. Ultraschallsensor: Ermöglicht die Kontrolle über Hardwareprojekte, ohne sie zu berühren. Eine notwendige Komponente in Projekten wie intelligenten Mülleimern und automatischen Schranken sowie eine leistungsstarke Erweiterung für DIY-Autos. Multi Touch: Das Modul mit leitfähigen Drähten ermöglicht es Ihnen, es überall auszulösen. Sein einzigartiges Design macht es zu einer guten Wahl für Musikinstrumentenprojekte. Schieberegler: Er kann zur Eingabe von Werten verwendet werden und kann so programmiert werden, dass er die Drehzahl von Motoren, den Winkel von Servos und die Helligkeit von LED-Streifen steuert. Das Modul kann mit Strukturteilen kombiniert werden, um Kraftmessgeräte und mehr zu bauen. Stückliste: - 3 x mBuild-Kabel (200 mm) - 2 x mBuild-Kabel (100 mm) - 1 x Doppelachsen-TT-Getriebemotor - 1 x RGB-LED-Streifen (0,5 m) - 1 x mBuild_MultiTouch - 1 x mBuild-Ultraschallsensor - 1 x mBuild_Slider - 1 x 9 g Servo MS-1.5A Packung.59,66 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schmertosch, Thomas: Automatisierung 4.0Automatisierung 4.0 , Objektorientierte Entwicklung modularer Maschinen für die digitale Produktion , Autopflege & Aufbereitung > Auto-Anbau- & -Zubehörteile , Auflage: 2., aktualisierte und erweiterte Auflage, Erscheinungsjahr: 20240412, Autoren: Schmertosch, Thomas~Krabbes, Markus~Zinke-Wehlmann, Christian, Auflage: 24002, Auflage/Ausgabe: 2., aktualisierte und erweiterte Auflage, Seitenzahl/Blattzahl: 316, Abbildungen: Komplett in Farbe, Keyword: Automatisierung von Verarbeitungsmaschinen; Automatisierungstechnik; Industrie 4.0; Modularisierung Funktionseinheiten; digitale Projektierung Maschinen; digitale Zwillinge; modulare Automatisierung; modulare Fertigungsanlage; modulare Maschine, Fachschema: Elektronik - Elektroniker~Maschinenbau~Objektorientiert (EDV), Fachkategorie: Maschinenbau~Objektorientierte Programmierung (OOP), Warengruppe: HC/Maschinenbau/Fertigungstechnik, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 242, Breite: 173, Höhe: 22, Gewicht: 730, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,44,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
Ähnliche Suchbegriffe für Lageerkennung
-
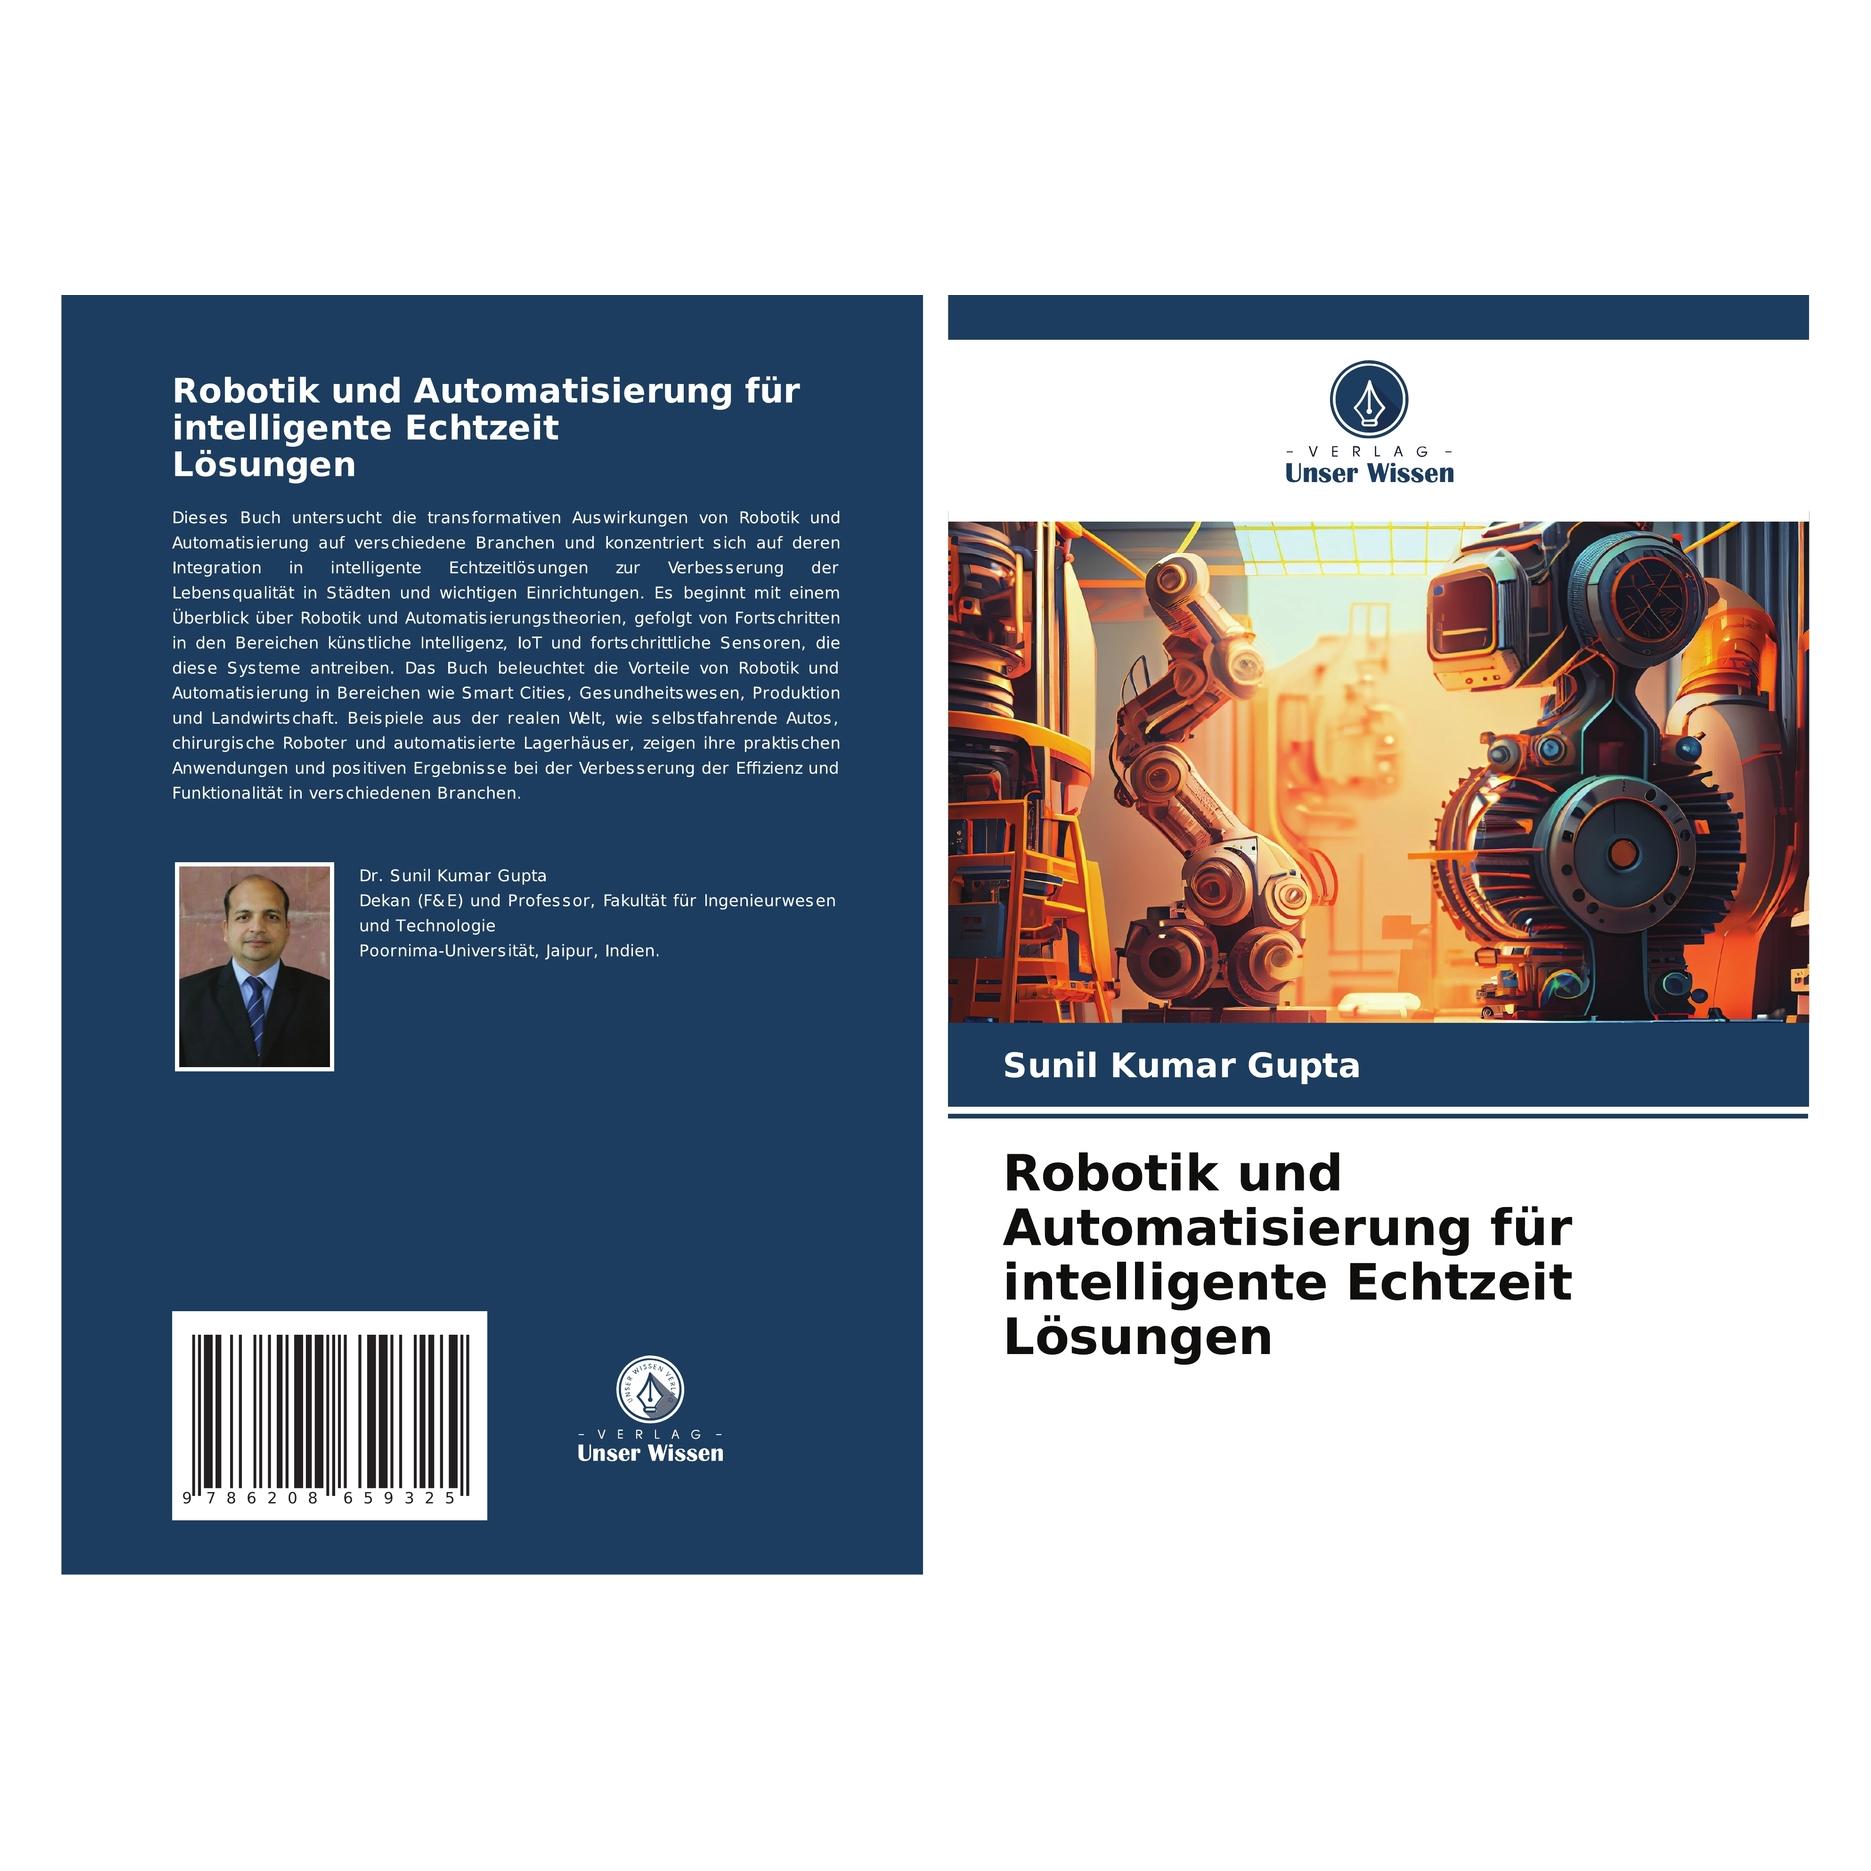
CALVENDO Puzzle Robotik und Automatisierung | 1000 Teile Lege-Größe 64x48cm Foto-Puzzle für glückliche StundenTauche Ein In Die Faszinierende Geschichte Des Technologischen Fortschritts. Diese Ki Generierte Illustration Zeigt Den Wandel Von Der Industriellen Revolution Bis Zum Zeitalter Der Künstlichen Intelligenz. Auf Der Linke Hälfte Des Bildes Ist Die...33,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Implementierung von Künstlicher Intelligenz im Gesundheitswesen, in der Robotik und Automatisierung aus der Perspektive des Wirtschaftsrechts,Implementierung Von Künstlicher Intelligenz Im Gesundheitswesen, In Der Robotik Und Automatisierung Aus Der Perspektive Des Wirtschaftsrechts, Taschenbuch Von Hans Schön, Grin, 978-3-389-16279-8, Seitenanzahl: 27252,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Innovation und Kontinuität in Sprache und Kommunikation verschiedener Sprachkulturen- Innovation and Continuity in Language and Communication ofInnovation Und Kontinuität In Sprache Und Kommunikation Verschiedener Sprachkulturen- Innovation And Continuity In Language And Communication Of Different Language Cultures, Taschenbuch Von, Peter Lang Gmbh, Internationaler Verlag Der...78,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie kann die Technologie der Lageerkennung in verschiedenen Bereichen wie autonomes Fahren, Robotik und Luftfahrt eingesetzt werden?
Die Technologie der Lageerkennung kann in autonomem Fahren eingesetzt werden, um Fahrzeuge dabei zu unterstützen, ihre Position auf der Straße zu bestimmen und Hindernisse zu erkennen. In der Robotik kann sie verwendet werden, um Robotern dabei zu helfen, ihre Umgebung zu verstehen und präzise Bewegungen auszuführen. In der Luftfahrt kann die Lageerkennung dazu beitragen, Flugzeuge sicher zu navigieren und Landungen zu optimieren. **
-
Wie beeinflusst die Lageerkennung die Navigation von autonomen Fahrzeugen, die Landwirtschaft und die Robotik?
Die Lageerkennung ist entscheidend für die Navigation von autonomen Fahrzeugen, da sie es ihnen ermöglicht, ihre Position in Echtzeit zu bestimmen und Hindernisse zu vermeiden. In der Landwirtschaft ermöglicht die Lageerkennung die präzise Ausbringung von Düngemitteln und Pestiziden, um die Effizienz zu steigern und die Umweltbelastung zu reduzieren. In der Robotik ermöglicht die Lageerkennung die präzise Steuerung von Roboterarmen und anderen Bewegungen, um komplexe Aufgaben auszuführen und die Sicherheit zu gewährleisten. Insgesamt ist die Lageerkennung ein Schlüsselelement für die präzise und sichere Navigation und Steuerung in verschiedenen Anwendungen. **
-
Wie kann die Lageerkennung in der Robotik mithilfe von Sensorik und Algorithmen verbessert werden?
Die Lageerkennung in der Robotik kann durch die Verwendung von präzisen Sensoren wie Lidar, Kameras und Inertialsensoren verbessert werden. Durch die Integration von Algorithmen wie SLAM (Simultaneous Localization and Mapping) können Roboter ihre Position und Umgebung in Echtzeit besser erfassen. Zudem kann die Kombination verschiedener Sensoren und Algorithmen dazu beitragen, die Genauigkeit und Zuverlässigkeit der Lageerkennung weiter zu steigern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.